基于Leica激光跟踪仪的机器人姿态及灵巧手校准方案
展商:Hexagon AB
原产国/地区:瑞士
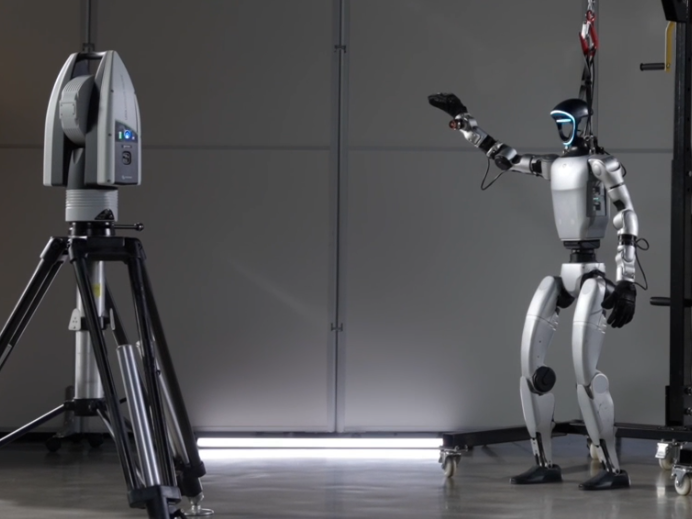
灵巧手作为人形机器人的核心末端执行器,拥有多关节、多自由度的复合运动结构,其运动轨迹复杂、动态响应要求高,传统接触式测量不仅难以实时跟踪,还易因柔性结构接触变形导致数据失真。针对这一校准难题,Leica绝对激光跟踪仪与RoboDyn软件深度整合,提供了一套软硬一体化的高精度校准方案。 在硬件层面,Leica激光跟踪仪(如AT500、AT960等系列)具备出众的动态测量功能,数据输出速率最高可达1000点/秒,能够高精度实时捕捉灵巧手末端或各关节关键部位的空间位姿。配合T-MAC等6D传感器,系统可实现3D位置与6D全姿态的精确测量,全面获取灵巧手在复杂运动中的真实轨迹数据。 在软件层面,RoboDyn机器人校准检测软件承担着数据解算与误差补偿的核心任务。它包含校准、检测、通讯控制及离线仿真等模块,可与激光跟踪仪协同,在一次测量后一次性完成灵巧手杆长、各轴零位、减速比、耦合比等全部参数的校准,并支持最多24项D-H参数的自动辨识与补偿。软件还具备离线仿真功能,可预先模拟作业路径、规避碰撞风险。 该方案以非接触式光学测量替代传统接触方式,排除了测力对微位移的影响。校准数据可通过闭环控制自动导入机器人系统,实现误差的自动补偿。整套流程符合ISO 9283及GB/T 12642等国际标准,并可自动生成多格式校准报告。这一软硬协同的方案,为破解灵巧手精度检测与性能优化难题提供了高效、可靠的解决路径。
展品详情
灵巧手作为人形机器人的核心末端执行器,拥有多关节、多自由度的复合运动结构,其运动轨迹复杂、动态响应要求高,传统接触式测量不仅难以实时跟踪,还易因柔性结构接触变形导致数据失真。针对这一校准难题,Leica绝对激光跟踪仪与RoboDyn软件深度整合,提供了一套软硬一体化的高精度校准方案。
在硬件层面,Leica激光跟踪仪(如AT500、AT960等系列)具备出众的动态测量功能,数据输出速率最高可达1000点/秒,能够高精度实时捕捉灵巧手末端或各关节关键部位的空间位姿。配合T-MAC等6D传感器,系统可实现3D位置与6D全姿态的精确测量,全面获取灵巧手在复杂运动中的真实轨迹数据。
在软件层面,RoboDyn机器人校准检测软件承担着数据解算与误差补偿的核心任务。它包含校准、检测、通讯控制及离线仿真等模块,可与激光跟踪仪协同,在一次测量后一次性完成灵巧手杆长、各轴零位、减速比、耦合比等全部参数的校准,并支持最多24项D-H参数的自动辨识与补偿。软件还具备离线仿真功能,可预先模拟作业路径、规避碰撞风险。
该方案以非接触式光学测量替代传统接触方式,排除了测力对微位移的影响。校准数据可通过闭环控制自动导入机器人系统,实现误差的自动补偿。整套流程符合ISO 9283及GB/T 12642等国际标准,并可自动生成多格式校准报告。这一软硬协同的方案,为破解灵巧手精度检测与性能优化难题提供了高效、可靠的解决路径。