具身智脑通境N系列/具身智脑致境T系列/灵境智源自研视觉运控算法(双足人形机器人巡检实景演示)
展商:人工智能体验区
原产国/地区:中国大陆
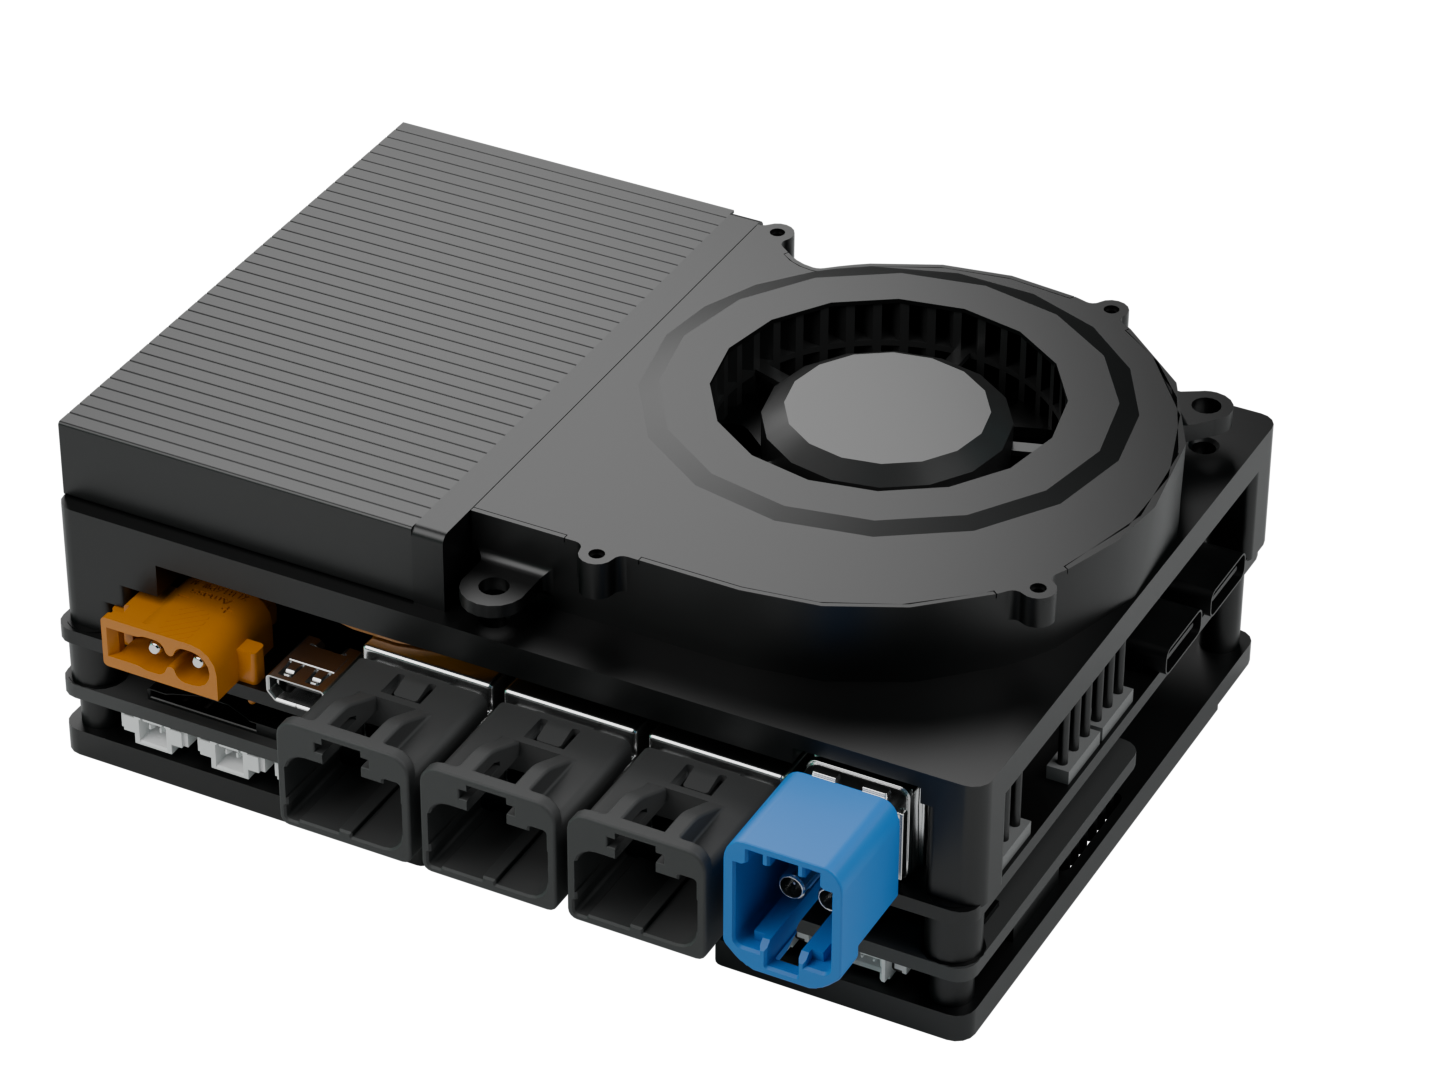
通境N系列是灵境智源基于NVIDIA Jetson生态打造的具身智脑产品矩阵,覆盖从Orin NX,AGX,Thor的全算力阶梯。系列具备稳定可靠的实时响应与通信能力,可适配动态交互场景;全面兼容英伟达算力平台,支持业务平滑切换,接入无需额外改造;配套成熟完备的驱动库生态,可快速适配各类传感器与驱动器;提供多维度灵活定制开发平台,显著降低二次开发门槛。产品集小尺寸、高散热、多接口核心特性于一体,为具身行业专项打造,是高可靠、性能强、功能全的具身大脑与小脑方案。 通境N60是一款基于NVIDIA Orin NX的具身大脑计算平台,在仅100×70×49mm、0.33kg的紧凑机身内提供117/157 TOPS算力。采用第四代自研连接器,可承受高频振动并保持连接稳定;集成EtherCAT与2.5G以太网,配合Xenomai硬实时核心实现微秒级任务响应,支持4路相机接入,可选集成科大讯飞语音交互。适用于对空间与重量敏感的小型服务机器人、科研教具等场景。 通境N1000是第三代人形机器人大脑,搭载Jetson T5000(可选T4000),提供2070 TFLOPS(FP4)算力与128GB LPDDR5X内存,支持大模型端侧部署。车规级连接器、14路传感器融合与4路EtherCAT高速互联,配合门童系统与Xenomai硬实时核心,可选集成科大讯飞语音交互。适合矿卡、分拣、无人搬运等重载高算力场景。 通境N1100是第三代人形机器人大脑,搭载Jetson T5000(可选T4000),提供2070 TFLOPS(FP4)算力。采用车规级线束与万兆以太网,支持14路传感器融合与4路EtherCAT高速互联,可实现传感器数据低时延吞吐,可选集成科大讯飞语音交互。适合多模态大模型与高带宽数据回传场景。 通境N1600是基于Thor T5000的具身大脑单板,提供2070 TFLOPS(FP4)算力与128GB内存,支持大模型端侧部署。采用全新开模车规级线束与四合一快拆设计,集成12路传感器融合、2.5G EtherCAT、万兆及2路T1车载网,Xenomai硬实时核心实现微秒级同步,可选集成科大讯飞语音交互。适合轮式机器人、矿卡等对接口密度与算力要求极高的场景。 致境T系列是灵境智源全栈国产化的自主具身平台,覆盖小脑、大脑到大小脑合体的完整产品矩阵。系列搭载国产AI算力芯片,提供从176 TOPS到720 TOPS的算力梯度,配合大容量内存可支持大模型端侧部署;采用航空级散热设计,保障高算力下的稳定输出;具备丰富的机器人专用接口(EtherCAT、多路CAN FD、GMSL、SBUS等),支持Xenomai、Linux RT等实时操作系统,并适配鸿蒙等国产实时操作系统生态,实现自主可控。 致境T40具身小脑,采用4×Cortex-A76+4×Cortex-A55处理器,提供176 TOPS算力,整机仅0.27kg。Xenomai硬实时核满足极限运控需求,集成EtherCAT、多路CAN FD、高速485、SBUS及高速Wi-Fi,支持选配语音交互、SLAM导航与运动学算法,可选集成科大讯飞语音交互。适合0.8米级足式机器人及轻量化具身平台。 致境T80是一款面向数据采集场景的高性价比大/小脑一体平台,提供176~346 TOPS算力,支持5G通信。集成EtherCAT、5路CAN FD、8路GMSL2相机及高速Wi-Fi,Xenomai硬实时核保障实时性,可选配语音、SLAM与运动学算法,可选集成科大讯飞语音交互。适合机器人真实环境多模态数据采集与边缘处理。 致境T-S100是行业首发的硅基皮层(Silicon Cortex)感知处理单元,基于SOC FPGA架构,配备8路GMSL2与2×10GbE高速接口,支持IEEE1588V2精准时间同步。具备图像帧同步、高效校正与编码压缩能力,可实现多路数据汇聚与高速旁路转发,工业级稳定设计适应严苛环境。适合需要高精度多传感器时间同步的采集与感知场景。 灵境智源自研视觉运控算法(双足人形机器人巡检实景演示) 灵境智源自研视觉运控算法(双足人形机器人巡检实景演示) 本展区模拟电力巡检作业场景中的复杂地形,展示搭载灵境智源视觉巡检算法的双足人形机器人越障巡检能力。 机器人将完成跨越挡鼠板、登阶、下楼梯及折返返程的全流程连贯动作,真实还原电力巡检场景的作业动线。 方案依托自研“德沃夏克”大小脑协同计算架构,搭载小脑视觉巡检模型,融合多模态环境感知与端侧实时决策,可精准识别复杂地形、动态规划步态落点,稳定适配非结构化环境,验证具身智脑对人形机器人的巡检场景赋能实力。
展品详情
通境N系列是灵境智源基于NVIDIA Jetson生态打造的具身智脑产品矩阵,覆盖从Orin NX,AGX,Thor的全算力阶梯。系列具备稳定可靠的实时响应与通信能力,可适配动态交互场景;全面兼容英伟达算力平台,支持业务平滑切换,接入无需额外改造;配套成熟完备的驱动库生态,可快速适配各类传感器与驱动器;提供多维度灵活定制开发平台,显著降低二次开发门槛。产品集小尺寸、高散热、多接口核心特性于一体,为具身行业专项打造,是高可靠、性能强、功能全的具身大脑与小脑方案。
通境N60是一款基于NVIDIA Orin NX的具身大脑计算平台,在仅100×70×49mm、0.33kg的紧凑机身内提供117/157 TOPS算力。采用第四代自研连接器,可承受高频振动并保持连接稳定;集成EtherCAT与2.5G以太网,配合Xenomai硬实时核心实现微秒级任务响应,支持4路相机接入,可选集成科大讯飞语音交互。适用于对空间与重量敏感的小型服务机器人、科研教具等场景。
通境N1000是第三代人形机器人大脑,搭载Jetson T5000(可选T4000),提供2070 TFLOPS(FP4)算力与128GB LPDDR5X内存,支持大模型端侧部署。车规级连接器、14路传感器融合与4路EtherCAT高速互联,配合门童系统与Xenomai硬实时核心,可选集成科大讯飞语音交互。适合矿卡、分拣、无人搬运等重载高算力场景。
通境N1100是第三代人形机器人大脑,搭载Jetson T5000(可选T4000),提供2070 TFLOPS(FP4)算力。采用车规级线束与万兆以太网,支持14路传感器融合与4路EtherCAT高速互联,可实现传感器数据低时延吞吐,可选集成科大讯飞语音交互。适合多模态大模型与高带宽数据回传场景。
通境N1600是基于Thor T5000的具身大脑单板,提供2070 TFLOPS(FP4)算力与128GB内存,支持大模型端侧部署。采用全新开模车规级线束与四合一快拆设计,集成12路传感器融合、2.5G EtherCAT、万兆及2路T1车载网,Xenomai硬实时核心实现微秒级同步,可选集成科大讯飞语音交互。适合轮式机器人、矿卡等对接口密度与算力要求极高的场景。
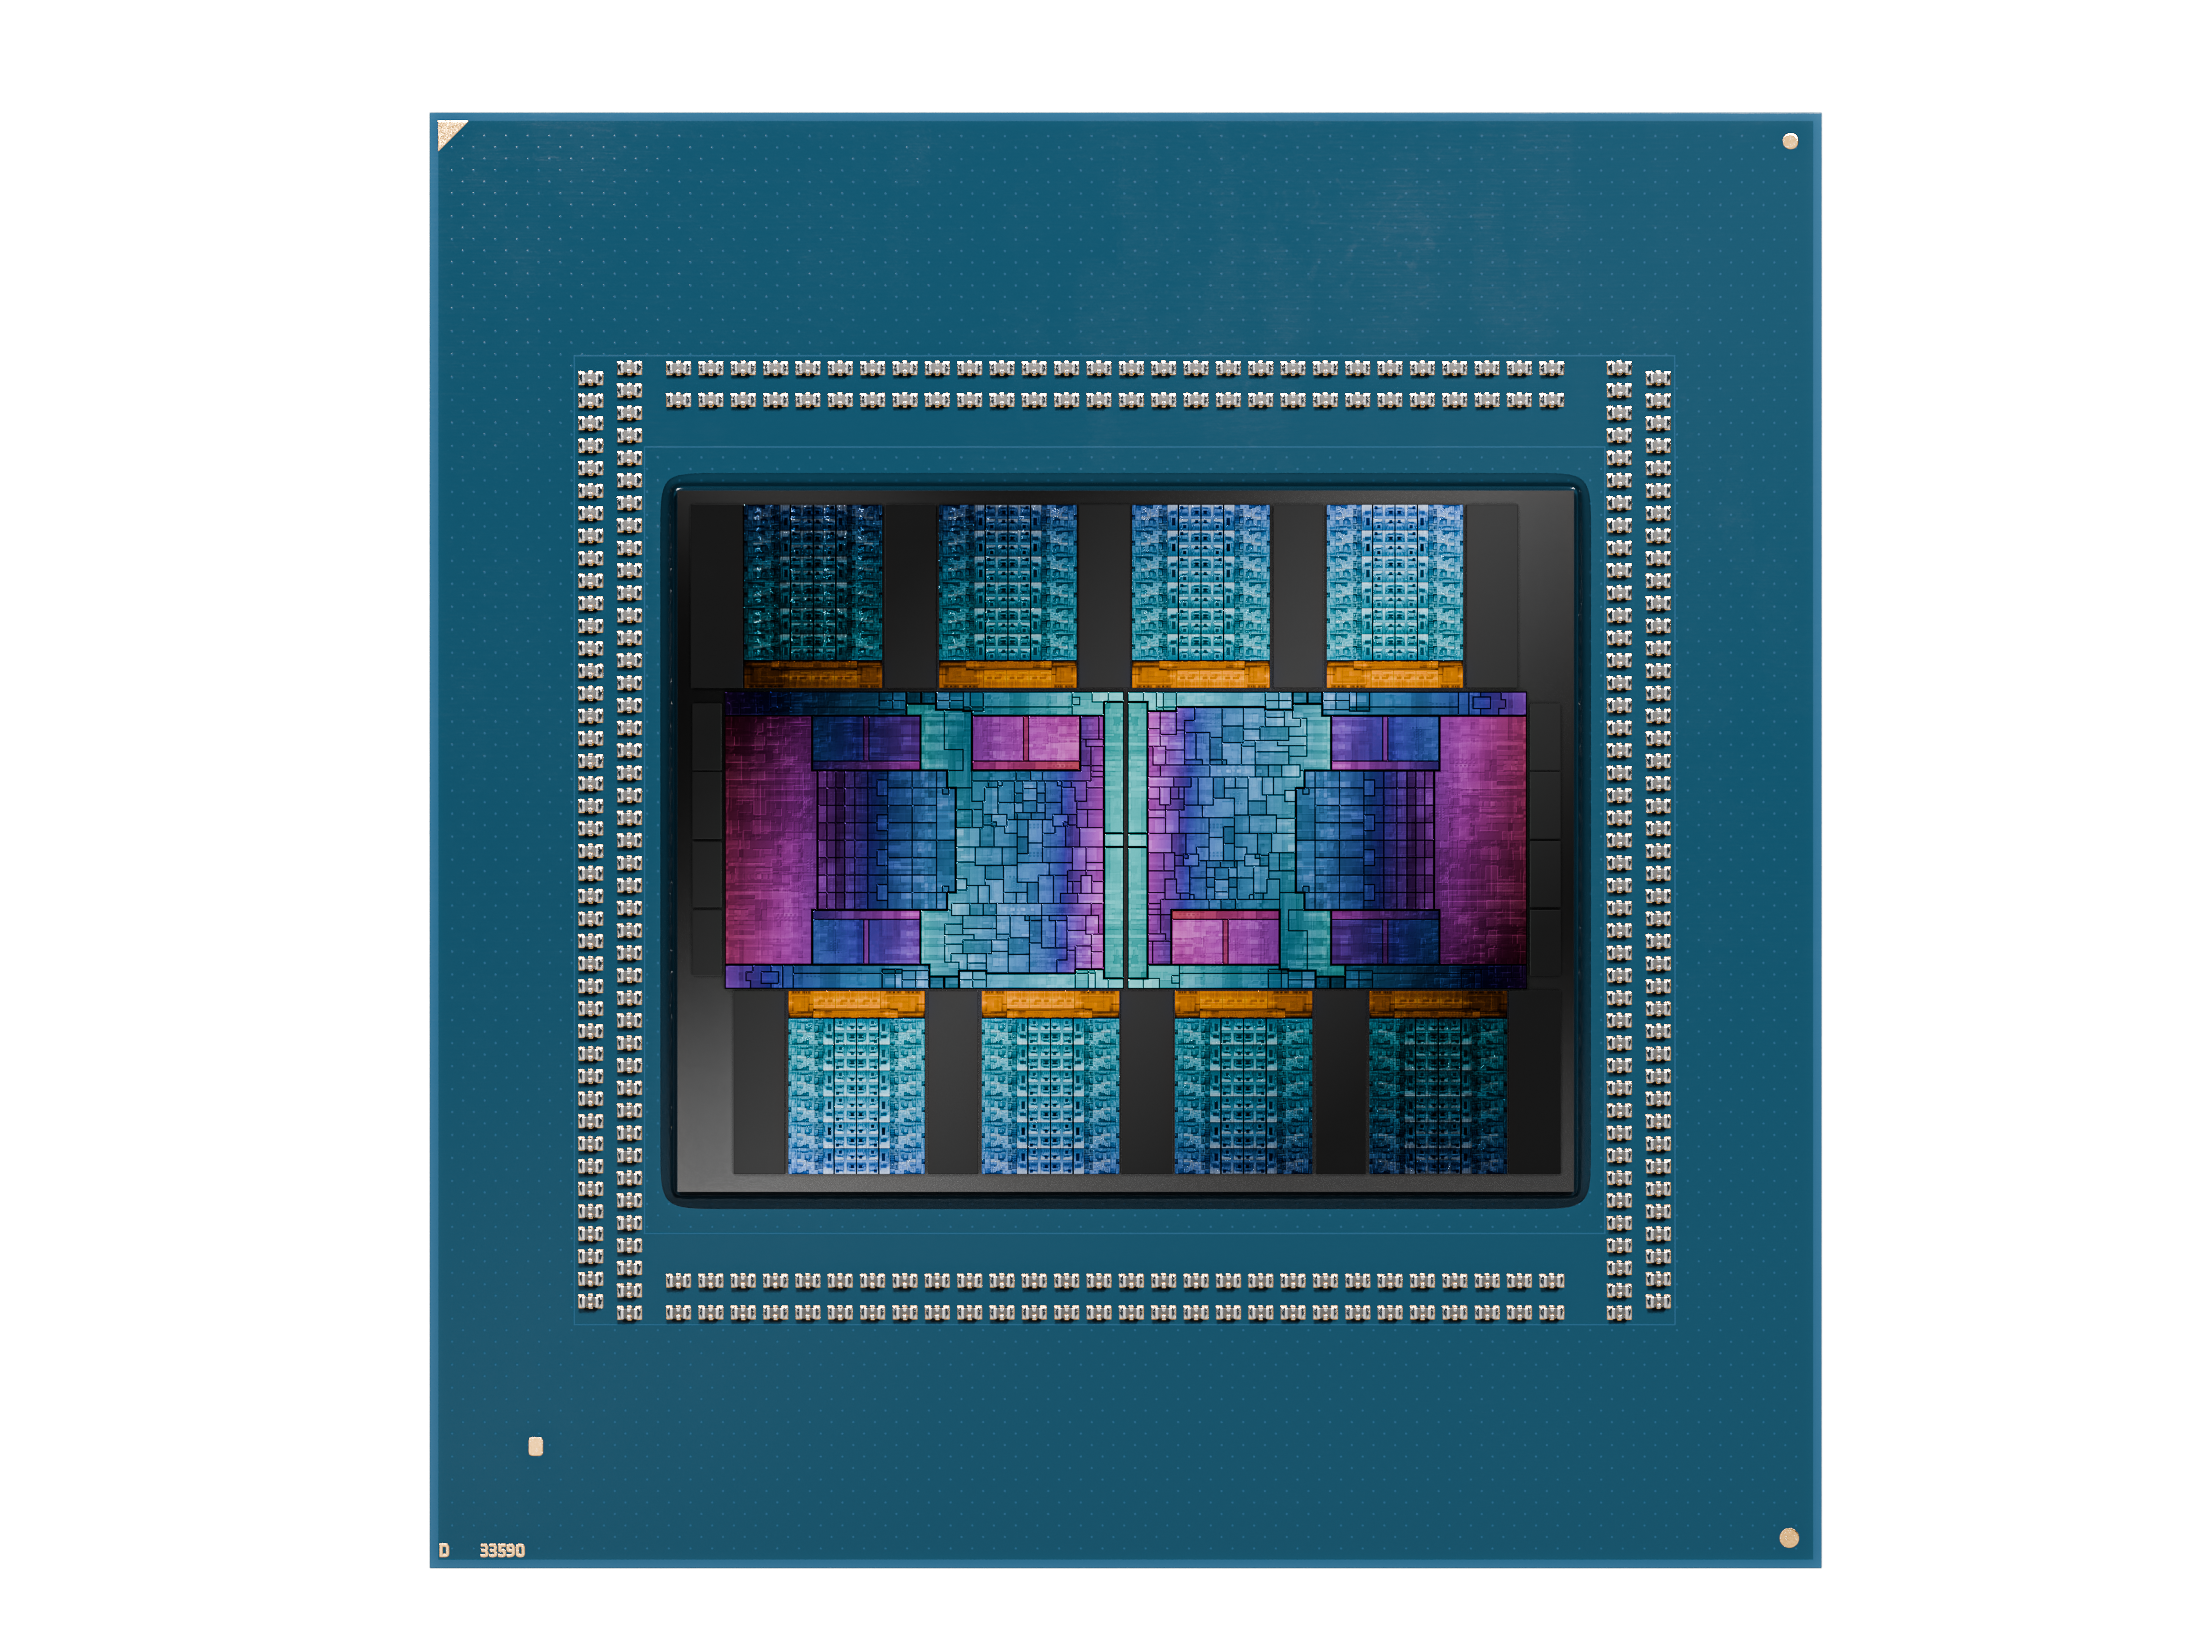
致境T系列是灵境智源全栈国产化的自主具身平台,覆盖小脑、大脑到大小脑合体的完整产品矩阵。系列搭载国产AI算力芯片,提供从176 TOPS到720 TOPS的算力梯度,配合大容量内存可支持大模型端侧部署;采用航空级散热设计,保障高算力下的稳定输出;具备丰富的机器人专用接口(EtherCAT、多路CAN FD、GMSL、SBUS等),支持Xenomai、Linux RT等实时操作系统,并适配鸿蒙等国产实时操作系统生态,实现自主可控。
致境T40具身小脑,采用4×Cortex-A76+4×Cortex-A55处理器,提供176 TOPS算力,整机仅0.27kg。Xenomai硬实时核满足极限运控需求,集成EtherCAT、多路CAN FD、高速485、SBUS及高速Wi-Fi,支持选配语音交互、SLAM导航与运动学算法,可选集成科大讯飞语音交互。适合0.8米级足式机器人及轻量化具身平台。
致境T80是一款面向数据采集场景的高性价比大/小脑一体平台,提供176~346 TOPS算力,支持5G通信。集成EtherCAT、5路CAN FD、8路GMSL2相机及高速Wi-Fi,Xenomai硬实时核保障实时性,可选配语音、SLAM与运动学算法,可选集成科大讯飞语音交互。适合机器人真实环境多模态数据采集与边缘处理。
致境T-S100是行业首发的硅基皮层(Silicon Cortex)感知处理单元,基于SOC FPGA架构,配备8路GMSL2与2×10GbE高速接口,支持IEEE1588V2精准时间同步。具备图像帧同步、高效校正与编码压缩能力,可实现多路数据汇聚与高速旁路转发,工业级稳定设计适应严苛环境。适合需要高精度多传感器时间同步的采集与感知场景。
灵境智源自研视觉运控算法(双足人形机器人巡检实景演示)
灵境智源自研视觉运控算法(双足人形机器人巡检实景演示)
本展区模拟电力巡检作业场景中的复杂地形,展示搭载灵境智源视觉巡检算法的双足人形机器人越障巡检能力。
机器人将完成跨越挡鼠板、登阶、下楼梯及折返返程的全流程连贯动作,真实还原电力巡检场景的作业动线。
方案依托自研“德沃夏克”大小脑协同计算架构,搭载小脑视觉巡检模型,融合多模态环境感知与端侧实时决策,可精准识别复杂地形、动态规划步态落点,稳定适配非结构化环境,验证具身智脑对人形机器人的巡检场景赋能实力。
德沃夏克架构设计:采用“大脑”(负责复杂决策、模型推理)与“小脑”(负责实时控制、反射响应)协同的异构计算架构,通过专用互联总线实现高效数据交换与任务调度。灵境智源是行业内首个将生物脑完整结构——包括大小脑分区、皮层融合、记忆机制——直接工程化为硅基计算架构(德沃夏克架构)的方案。该思路不同于通用的GPU堆叠路径,也区别于传统的自动驾驶芯片移植方案,我们在同样的芯片下可实现更高算力。
低功耗与散热:采用先进半导体工艺(如7nm/5nm)、近存计算技术降低核心芯片功耗,运用微通道液冷、高导热材料等尖端散热管理工艺,确保高算力下的稳定运行与紧凑体积,更小体积下温度降低20℃,直接改善了机器人的持续作业能力。
“硅基皮层”实时多模态融合系统:灵境智源“硅基皮层”Si-Cortex S100在硬件层面实现16路信号(视觉、雷达等)毫秒级融合,处理延迟<1ms,相当于为机器人构建了一个超低延迟的感知硅基皮层。这一技术在全球范围内具有首创性,是解决动态环境下实时感知问题的关键。
系统运行状态主动监控与安全自恢复技术:通过独立于主CPU的监控单元,利用内部串口自定义通信协议实时监测主CPU运行状态。一旦监测到异常,监控单元自动控制备用系统的启动权限,实现设备自恢复或重启。同时,备用系统采用物理隔离存储,并由监控单元严格管控主CPU的访问权限,确保备用系统不会被损坏。该技术彻底解决了主CPU故障或主备系统均损坏时设备无法启动和自恢复的问题。
自研小脑视觉运控模型:基于强化学习与分阶段多层奖励函数设计,重点解决Sim2Real迁移问题。模型支持视觉和传感器的多模态环境感知,能够规划复杂地形(如楼梯、沟壑)的落脚点。该模型可以跨机器人本体使用——仅需替换URDF文件即可重新训练。该方案已通过SGS认证,覆盖爬楼梯和跨沟壑两个典型场景。